前言
做WS2812的时候要用到SPI6,然后发现SPI6驱动缺失,补完后被路过的程序员发现SPI6没有DMA,仔细一查只有BDMA(D3域),因此开始研究BDMA和相关的东西,着手写BDMA驱动。
DMA是怎么开起来的?
RT-Thread使用Kconfig配置,然后通过Sconscript和env工具生成宏到rtconfig.h,这些我们已经知道了。DMA这类驱动也绕不开这套逻辑,需要开启DMA,我们就需要在BSP里面开启BSP_USING_DMA。当然,这里的驱动用了个小技巧:HAL库在开启DMA的时候会定义宏HAL_DMA_MODULE_ENABLED,因此不需要使用这个宏(当然我们BDMA是需要的,因为大部分BDMA逻辑和DMA混用,没有独立的宏)
开启之后整个ifdef会让drv_dma进入编译。但是DMA驱动,在RT-Thread里面是没有自动初始化的,实际上是通过SPI等实际外设提供配置调用其api实现的。
DMA是如何初始化的?
题外话:CAN
本来想在老文章里面找个地方塞关于can的内容的,但是找了半天找不到合适的,遂写到这里。
CAN由两根线组成,一根High,一根low,也就是所谓的差分线。最终的逻辑电平是通过high和low之间的对比产生的。
总线上有两种电平状态:
显性(Dominant)= 0:CAN_H 抬高、CAN_L 压低,压差 ~2V
隐性(Recessive)= 1:两根线都回到 ~2.5V 中点,压差 ~0V
对于设备而言,存在显性和隐性两种状态。只要有任何一个设备处于显性,显性会压倒隐性:正在发隐性的节点一旦听到显性就会退出,这就是CAN仲裁的逻辑。具体一点,两个对齐了时间的节点会同时发出CAN_ID,由于较小的ID显然0更多,显性会盖住隐性,因此ID较大的节点观察到自己被显性覆盖后就会主动退出发送,这个又被叫做逐位仲裁。
但是设备得先知道目前是一个有意义的1(隐性)还是无意义的空闲时间。因此,CAN 规定总线空闲 = 连续 11 个隐性位(上一帧的 EOF 7 位 + 帧间隔 IFS 3 位 + 空闲)。任何节点想发报文,都在数到这个窗口后开始发。
另外一个问题是,所有设备都会在空闲时候试图开始发报文,这就导致了有些报文可能根本没机会发出去等问题。所以CAN根据时间段将持续的时间分隔为时间位,在这些时间位里面判断电平。
时间位内也是经过分段的:
CAN 每个位时间被内部分成段(同步段 + 传播段 + 相位段1/2) 每个节点有自己的晶振,但晶振频率不能直接当 CAN 波特率用(比如 60 MHz 太快了)。所以硬件先用一个分频器把晶振切成小格子——这个小格子就叫 TQ(Time Quantum,时间量子)。下面的例子里:60 MHz ÷ 6 = 每秒 1000 万个小格子,每个 TQ = 166ns。
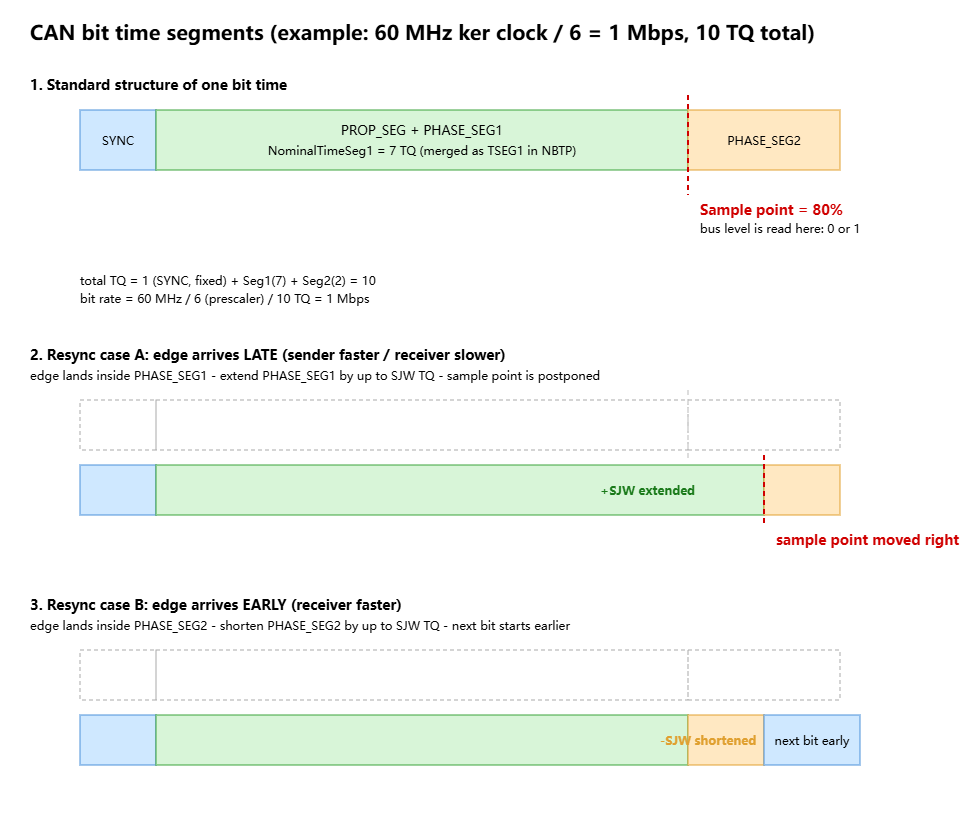
TQ 就是这个节点自己的最小时间单位。而 CAN 的一位,被规定为“若干个 TQ 拼 成的”。上例里 1 位 = 10 个 TQ = 1µs,所以波特率 1 Mbps。你可以把 TQ 理解成“节拍器的小格”,一位就是“数 10 格”。
同步段,顾名思义,用来同步各个设备对这个时间的划分。一个总线上的节点/设备,总要先确定何时这个位时间开始。因此需要这个同步段,这个段时间固定为1TQ,负责在这个时间内捕捉电平下降,如果有下降就证明这个位开始,准备进入下一个段的判断。 如果在这个时间内没有下降,就说明时间位出现了偏差,会在稍后的片段内进行时间修正,调整时间位的长短,使得采样位落在精确的位置。这个过程是同步,因此同步位本身不触发同步,只是一个用来标识这个时间划分对的准不准的应该开头依据。(CAN每六个稳定电平会掺入一个下降沿,以此来触发同步。)(由于电路中光速只有真空中的三分之二,因此CAN线上不同距离的节点收到电平的速度是不一样的)
相位段(相位不剑封,死法安德森),就是前面提到的用来调整长度的段。如果下降沿出现在这个时间段内,那么说明时间过短,就应该略微延长这个段来把下一个同步段顶到正确的位置。
第二相位段:这段和相位段的分界线就是采样点。如果下降沿出现在这个段,说明原本应该在下一个时间位来的下降沿远远早于其时间到达了,因此就会把当前段快速结束然后进入下一个位。
值得注意的是,如果长期没有报文(长期隐性状态),那么这个同步过程就会比较暴力,先放弃读一帧的数据,根据下降沿判断出位的长度之后才会继续。
通常来说,监听总线的采样点在位的 75%~80% 处,也就是说一个位时间的后 20% 才是“判决时刻”。
然后,以上的机制只能覆盖于一部分范围的漂移,如果出现延长较多tq也无法救回的差异,就会出现错误帧。 以上所有的功能,都是用于解决“位”的,帧的最小单位是位,AI如是表达他们的关系:
帧是逻辑层:一帧 = 按顺序排好的 100 多个位(SOF、ID 的 11 个位、DLC 的 4 个位……),层里讨论的问题是“每一位是 0 还是 1、什么含义”。

位时序是物理层:帧里的每一个位——不管它是 SOF 还是 ID 的某一位还是 EOF 的某个隐性位——在总线上占用的都是同样一段时间结构:10 个 TQ,分四段,80% 处有个采样点。层里讨论的问题是“每一位怎么在时间上可靠地发出去、收进来”。
而帧层,我们可以用一张图概括:
┌─────┬─────────┬─────┬─────┬────┬──────────┬──────────────┬─────────┬──────┬─────┬──────┬───────┬─────┐
│ SOF │ ID (11) │ RTR │ IDE │ r0 │ DLC (4)  │ DATA (0~8B)  │ CRC(15) │CRC界定│ ACK │ACK界定│ EOF(7)│ IFS │
│ 1位 │ 仲裁场  │ 1位 │ 1位 │1位 │ 4位      │ 8的倍数位     │ 15位    │ 1位   │ 1位 │ 1位  │ 7位   │ 3位 │
└─────┴─────────┴─────┴─────┴────┴──────────┴──────────────┴─────────┴──────┴─────┴──────┴───────┴─────┘
  ↑←──────────位填充作用于此区间──────────→
  显性   弹性域(内容任意)                        ←——— 固定域,必须隐性 ———→
- SOF:帧首,表示一帧的开始。是显性位
- ID:顾名思义
- RTR:1位,表示这个是数据帧还是远程帧(不带数据,用于请求对应ID的数据)
- IDE:标识符拓展位,表示其是标准帧还是拓展帧。拓展帧多个18位的ID
- r0:保留位,发送方置为高电平,收方不关心,凑格式用的
- DLC:data length code,4位,表示后面的DATA域有多少个字节。CAN里的DLC最大是8,FDCAN可以达到64字节。
- DATA:数据域,0-8个字节,包含你要发的信息。
- CRC:对SOF到DATA的全部位做CRC校验,15位。
- CRC界定:区分前半段和ACK部分,1位且固定隐性
- ACK槽:1位,发送者发隐性,接收者发显性,发送者回读看看是否被收到。
- ACK界定:区分ACK和EOF。固定隐性
- EOF:帧结束,连续七个隐性位。
- IFS:帧间隔,严格来说不算帧的一部分,但是占3位左右用于区分帧,隐性
然后,帧层面也有一层防错误机制: 错误帧由错误标志(6位显性)错误界定符(8位隐性)组成。值得注意的是CAN规定显式电平不能连续超过5位,因此这里是故意这么设计以此来标识这是错误帧的。错误帧是机制是,一旦某个帧看起来不对劲,比如界定符变成了显性,那么任何一个监听到错误的设备都会疯狂往总线上丢错误帧,这些帧会直接叠加在一起。由于显性帧会覆盖隐性,最终总线上总是会出现大于5位的帧,这些都会被算作错误帧。 之后,读到自己发送的是错误帧的设备,会把发送缓冲标记为未完成,然后等做错误帧结束,从SOF开始重新发,其他接收设备则丢弃当前的残帧,直接重新收。 为了避免一个有问题的设备拉胯整条总线,会出现错误计数:
- 发的帧被别人否决 → TEC +8;抓到别人的错 → REC +1;发好/收好一帧 → 各 -1(最小到 0)
- 计数 ≥ 128 → Error Passive:改发被动标志、重发前多等 8 个隐性位(suspend transmission)
- TEC ≥ 256 → Bus_Off:TX 被硬件强制隐性,节点与总线断开。恢复 = 检测到 128 次“11 个连续隐性位”(软件上就是 M_CAN 要求清 INIT 后重新走一遍启动序列),且回来时计数器清零
这套机制在 M_CAN 里有寄存器直读接口:(以下部分AI生成)
HAL_FDCAN_GetErrorCounters()——读 TEC/REC 当前值,RoboMaster 调试“总线为什么哑了”第一件事就是看它 HAL_FDCAN_GetProtocolStatus()——看当前档位(Error Active/Passive/Bus_Off)和最近一次错误类型(Stuff/Form/CRC/Ack/Bit) HAL_FDCAN_ActivateNotification(hfdcan, FDCAN_IT_GROUP_ERROR_…)——让“进入 Error Passive / Bus_Off”变成中断回调,运行时实时监视 HAL_FDCAN_ConfigRxFifoOverwrite 之类属于软件层错误,和协议错误帧无关。错误帧机制是硬件自动的、全总线的,你的软件只在“想监控处分进度”时才参与
波特率的概念在这里也就变得比较清晰了:
- 它是“位格率”,直接决定一帧占线多久 1 Mbps = 每位 1µs。一帧标准数据帧(11 位 ID + 8 字节数据)约 111 个位,加上位填充最多再膨胀 ~20%,实际占线 110~135µs。由此得出总线的真实吞吐:1 Mbps 总线理论极限约每秒 7000~8000 个满载帧,扣掉仲裁等待、错误帧、帧间空隙,工程上按 50% 负载设计(即每秒 ~4000 帧)才算健康。
- 它受“波特率 × 线长 ≤ 常数”的物理约束 这是前面传播延迟讨论的直接推论:仲裁要求一个位时间内信号完成“发出→最远节点收到→判决结果传回”,所以位时间必须大于约两倍回路延迟 + 收发器延迟 + 采样裕量。波特率翻倍,允许的线长近似减半——1 Mbps 只有几十米,125 kbps 能拉 500 米
- “同波特率”其实是个不太对的说法。 两个节点只把波特率配成一样还不够。位时间是由 prescaler + Seg1 + Seg2 + SJW 四个参数共同定义的,同样的 1 Mbps 可以配出 75% 采样点、也可以配出 87.5% 采样点。采样点差得多的两个节点,在总线较长时一个还在等信号稳定、另一个已经开始读下一位的边沿,同步就会持续打架。所以正确的配网纪律是:全总线统一“波特率 + 采样点”两者(正规团队会在协议文档里写明 “1 Mbps, SP 80%, SJW 1”),这也是为什么 CiA 和大疆文档会给出推荐时序参数,而不是只给一个波特率数字。
然后,我们结束了…..吗?(想到这里我无疑是绝望的,怎么还有东西)
我们没讲的还有两块:过滤器和CAN-FD 关于FD,主要的区别有以下几点:
- DLC变成码表了 原本DLC是字节数的意思,但是DLC只能表示0-15(位数不够),无法表达FDCAN的最高64字节。因此,这里使用了码表映射, 12/16/20/24/32/48/64(全是4倍数,便于寻址),对应9-15的DLC。 Committee(ISO 11898-1:2015 定稿时)选的是“小端密集、大端稀疏”的对数式分布——和浮点数尾数的思路类似:小 payload 时多给几个精细选项,大 payload 时粗粒度覆盖。 DLC 0~8 的语义在经典 CAN 和 FD 里完全一致,这让经典帧和 FD 帧的头部字段(含 DLC 解析)可以共用同一套解码逻辑——FD 是“从 DLC=9 开始才换规则”的扩展,而不是从头改写。反过来,这还带一个隐蔽的防护效果:经典 CAN 里 DLC 9~15 本来就是非法值,FD 把它们定义为“大负载码”后,如果哪个经典节点误收到 FD 帧,它会在 DLC 解析和 FDF 位置上先后发现异常——合法值域在两个协议里没有重叠歧义。
- 变频传输 FDCAN只有在仲裁阶段是使用较慢的波特率,数据段会提高波特率来提高速度。 仲裁段(SOF 到 DLC):和经典 CAN 一样的保守时序,保证逐位仲裁的物理可行性 BRS(Bit Rate Switch)位:显性=“接下来数据段切高速挡”,隐性=不切 数据段(DATA+CRC):高速时序,就是 Init 里那套 Data* 参数;TDC 只服务这一段
- 新的帧段
- FDF(就是老 r0 位置,FD 中发隐性):整个 FD 协议的“徽章”——接收方看到这里为隐性即判定“这是 FD 帧”,按 FD 规则解码
- ESI(Error State Indicator):1 位,透传发送者当前的错误状态(Active/Passive),便于诊断
- 数据段取消位填充 + 更强的 CRC 前面的纠错机制提到,经典 CAN 每 5 位插 1 个反位,这无疑白白消耗带宽(最多浪费20%,在FD拓展了数据帧后更加夸张)。FD 的数据段不做动态填充,取而代之的是在 CRC 前加了填充位计数器(3 位 + 奇偶位),且 CRC 升级为 17 位(≤16 字节)/ 21 位(>16 字节)多项式,CRC 区内用固定位置 stuffing(填充)
关于过滤器,其本身是一块出厂设置好的SRAM,指向CAN外设,我们的init只是对其做划分,分给FIFO1,FIFO2等等实例而已。
- 芯片层面:外设自带一块固定地址、固定大小的专用 SRAM(H7 上是 0x4000A400 起 10KB,FDCAN1/2 共享),出厂即存在,和你代码里的变量存储毫无关系。
- 你的职责:通过 Init 结构体里的那些数量字段(MessageRAMOffset、StdFiltersNbr、RxFifo0ElmtsNbr……)提交一份“划分方案”——过滤器要几项、每个 FIFO 几个元素、发送队列多深。HAL 按固定顺序(过滤器 → Rx FIFO0/1 → Rx Buffer → Tx 事件 → Tx 队列)把起点写进外设寄存器,分区就生效了。
- 一个补充细节:这个划分是静态的——只在 Init() 时做一次,之后 FIFOMu 深、过滤器数量都不能在运行中改(要改就得 Stop 回 INIT 态重划重配)。运行中你能动态做的只有往切好的格子里填内容(比如 ConfigFilter 改某条规则的 ID),以及往 FIFO 里收发数据。